


بیوک Electra L7 صدرنشین آزمون مستقل رانندگی خودران چین — تسلا عقبتر
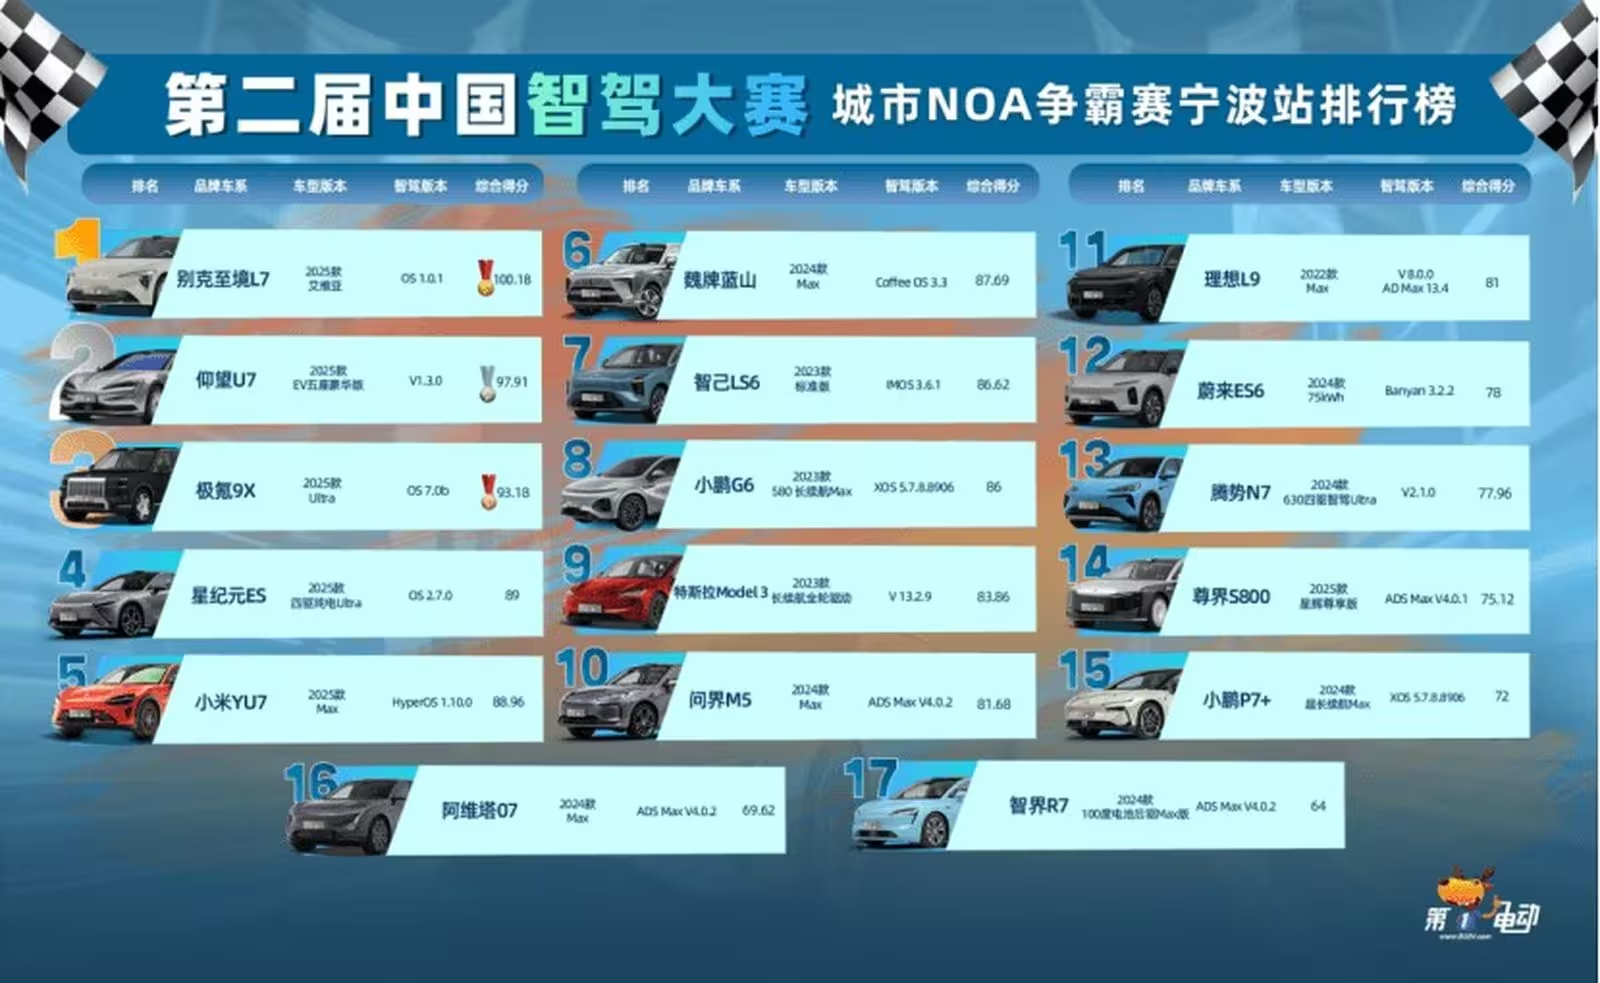
تنها چند روز پس از آنکه تسلا به سرمایهگذاران اعلام کرد دستیابی به سطح کامل خودران در دسترس است، یک مسابقه مستقل رانندگی خودران در چین پیام بسیار متفاوتی منتشر کرد. این رویداد که توسط D1EV در نینگبو، ژجیانگ سازماندهی شد — دومین دوره مسابقه رانندگی کمکی هوشمند چین — خودروی SAIC-GM بیوک Electra L7 را در صدر میدان 17 خودرویی قرار داد، در حالی که تسلا مدل 3 با جایگاه نامطلوب نهم به پایان رسید. این نتیجه برای بازار رانندگی خودران و سیستمهای کمکی پیشرفته راننده (ADAS) در چین و فراتر از آن نشانههای مهمی دارد و نشان میدهد رقابت فنی و تجاری در این حوزه بسیار فراتر از ادعاهای یک شرکت واحد است.
مسیر شهری و روستایی 29 کیلومتری — که شامل 28 چراغ راهنمایی، پنج نقطه میانی و هشت ایستگاه آزمایشی سختگیرانه بود — بهصورت محرمانه نگه داشته شد تا از سفارشیسازی سیستمها برای سناریوهای خاص جلوگیری شود. این محرمانگی هدفمند باعث شد نقاط قوت و ضعف عملکردی در محیطهای واقعی برای طیف گستردهای از پشتههای فناوری ADAS و رانندگی خودران آشکار شود. در عمل، پنهان نگه داشتن مسیر نشان داد که آزمایشهای میدانی ناوبری و شناسایی مانع در شرایط واقعی، اطلاعاتی فراتر از شبیهسازیها و دموی کنترلشده ارائه میدهد؛ چیزی که برای تولیدکنندگان خودرو، توسعهدهندگان نرمافزار و خریداران ناوگان اهمیت حیاتی دارد.
نتایج کلیدی
- 1امین: بیوک Electra L7 (SAIC-GM) — 100.18 امتیاز
- 2امین: BYD YangWang U7 — 97.91 امتیاز
- 3امین: Geely Zeekr 9X — 93.18 امتیاز
- 5امین: شیائومی YU7 — 88.96 امتیاز
- 9امین: تسلا مدل 3 — 83.86 امتیاز

این نتایج نمایانگر یک روند بزرگتر هستند: در چین، بسیاری از خودروسازان و شرکتهای فناوری به سرعت قابلیتهای ADAS و ویژگیهای خودران را ارتقا دادهاند، اغلب با استفاده از LiDAR و فیوژن چندحسی همراه با نقشهبرداری با دقت بالا و مدلهای هوش مصنوعی بزرگ. ترکیب حسگرهای متنوع، پردازش لبهای قدرتمند، و مدلهای یادگیری عمیق در سطح وسیع باعث شده تا عملکرد در شناسایی موانع پیچیده، تصمیمگیری لحظهای و برنامهریزی مسیر نسبت به راهکارهای متکی بر دید تنها بهمراتب قابلاطمینانتر باشد؛ نکتهای که در این مسابقه بهوضوح مشاهده شد. این روند همچنین نشان میدهد که رقابت برای دستیابی به خودروهای خودران تجاری و راهکارهای روباتاکسی در چین همزمان بر جنبههای سختافزاری و نرمافزاری تمرکز دارد.
چرا Electra L7 برنده شد
Electra L7 یک خودروی الکتریکی با محدوده افزوده (EREV) از سوی SAIC-GM است که قوای محرکهای بهینه را با یک پشته خودران قدرتمند ترکیب کرده است. نکته حیاتی این است که این خودرو اولین شرکتکننده در مسابقه بود که از پلتفرم AD مدل بزرگ R6 Flywheel ساخت Momenta برای سیستم Navigate on Autopilot (NOA) خود بهره میبرد. مدلهای درک و برنامهریزی در مقیاس بزرگ مومنتا بر ادغام چندحسی تأکید دارند — بهویژه LiDAR — و بهنظر میرسد همین ترکیب در طول مسیر رقابتی نقش تعیینکنندهای ایفا کرده است. در سطح فنی، استفاده از مدلهای بزرگ برای درک صحنه و پیشبینی رفتارهای پیچیده ترافیکی، همراه با دادههای با دقت از LiDAR و IMU و نقشههای با وضوح بالا، امکان تصمیمگیریهای سریعتر و مطمئنتر را فراهم میآورد.

چند بخش از آزمون مزیت فوق را برجسته ساخت. صفحه پلاستیکی شفاف دستساز که برای شبیهسازی موانع با دید کم طراحی شده بود تنها توسط شش خودرو شناسایی شد: Li Auto L9، YangWang U7، Nio ES6، بیوک Electra L7، Zeekr 9X و شیائومی YU7 — همه این خودروها مجهز به LiDAR بودند. سیستمهای مبتنی بر دید تنها، از جمله FSD/Intelligent Assisted Driving تسلا، آن مانع را کاملاً از دست دادند. این نتیجه تأکیدی است بر این حقیقت که در شرایطی که کنتراست بصری کم یا اجسام شفاف دخیل هستند، سنسورهای فعال مانند LiDAR میتوانند نقشی کلیدی در ایمنی و شناسایی دقیق ایفا کنند؛ مخصوصاً زمانی که مدلهای درک بزرگ برای فیوژن دادهها استفاده میشوند.
چالشهای مسیر و رفتار سیستمها
مسیر ترکیبی از مسیرهای باریک مسکونی، میدانهای دوربرگردان، دورزدنهای با دید محدود (U-turn با پیچ کور)، راههای روستایی و موانع مصنوعی را شامل میشد تا قابلیتهای ناوبری، انتخاب مسیر، تشخیص مانع و فرایند تصمیمگیری سیستمها را ارزیابی کند. نکات برجسته مسیر و رفتار سیستمها شامل موارد زیر بود که هر کدام جنبههای متفاوتی از طراحی پشتههای خودران را به چالش کشیدند:
- راههای باریک: طراحی شده برای آزمون دقت و اجتناب؛ سه خودرو درخواست درگیر شدن راننده کردند (Wey 07، شیائومی YU7، Xpeng G6). این موضوع نشان میدهد که توانایی سیستم در محاسبه فاصله ایمن و تنظیم موقعیت در فضای محدود هنوز تحت تأثیر پارامترهای سنسورها و الگوریتمهای برنامهریزی قرار دارد.
- دوربرگردانها: همه شرکتکنندگان این بخش را با موفقیت به پایان رساندند که نشاندهنده بهبود منطق انتخاب خطوط در بازار است و بازتابی از توسعههای بهخصوص در لایه برنامهریزی مسیر و تصمیمگیری لحظهای است.
- U-turn با نقطه کور: این بخش باعث گیجی چند خودرو شد؛ Nio ES6 و Xpeng G6 نیاز به ورود راننده داشتند در حالی که Denza N7 از مسیریابی منحرف شد. این گونه سناریوها ضعفهای مربوط به پیشبینی خودروهای دیگر و تعامل با عناصر محیطی را آشکار میکنند.
- مانع شفاف دستساز: تنها خودروهای مجهز به LiDAR آن را بهطور قابلاطمینانی تشخیص دادند، که اهمیت سنجش فعال فاصله و بازتاب سیگنال را در برابر موانع کمکنتراست نشان میدهد.
- مسیر U-turn گیجکننده: چند مدل مسیرهای اشتباه را انتخاب کردند یا نیاز به دخالت داشتند و این ضعفها در استدلال مسیریابی تحت تابلوها یا نشانهگذاریهای مبهم را نشان داد.

دو سناریوی اضافی — یک تقاطع با پیچ راست که شامل یک U-turn نیز بود و یک جاده روستایی با ترافیک سبک — رقبا را بیشتر از هم جدا کرد. تسلا مدل 3 توانست آزمون پیچ راست را با موفقیت کامل کند اما همچنان در سرتاسر مسیر ثبات لازم را نشان نداد، نکتهای که به جایگاه میانی آن کمک کرد. ثبات اجرای الگوریتمها در شرایط متغیر ترافیکی و محیطی از جمله شاخصهای کلیدی آمادگی یک سیستم خودران برای استفاده عمومی است و همین عامل باعث تفاوت میان برندگان و بازماندگان شد.
این برای تسلا و بازار گستردهتر AD چه معنایی دارد
تسلا درباره پیشبرد هوش مصنوعی، روباتاکسیها و خودران کامل بارها صحبت کرده است و ایلان ماسک وعده توانایی رانندگی بدون نظارت تا پایان 2025 را مطرح کرده است. در آمریکای شمالی اغلب روایت حول رقابت تسلا و Waymo میچرخد، که Waymo عملیات بدون راننده را در مناطق محدودی اجرا میکند. اما بازار چین یک فضای شلوغ و پرشتاب را نشان میدهد: خودروسازان محلی و شرکتهای فناوری در حال ترکیب LiDAR، نقشهبرداری با دقت بالا و رویکردهای مبتنی بر مدلهای بزرگ هوش مصنوعی برای افزایش استحکام ویژگیهای AD در ترکیبهای پیچیده شهری و روستایی هستند. این ترکیب فنی و تجاری میتواند سرعت پذیرش فناوریهای خودران را در چین تسریع کند و استانداردهای جدیدی برای ایمنی و شواهد میدانی ایجاد نماید.
این مسابقه دو برداشت مهم را پیشنهاد میدهد که برای تصمیمگیرندگان صنعت، تنظیمکنندگان مقررات و خریداران ناوگان اهمیت دارد:
- انتخاب سنسور اهمیت دارد. سیستمهای مجهز به LiDAR مزایای واضحی در تشخیص موانع و آگاهی از سناریوها نشان دادند، بهویژه در مواجهه با خطرات شفاف یا کمکنتراست. این نکته فنی باید در طراحی پشتههای حسگری و انتخاب سنسورها برای محصولات تجاری آینده لحاظ شود.
- وعدههای انتها-تا-انتها بهتنهایی جایگزین عملکرد مداوم و آزمونشده در سناریوهای واقعی نیستند. یک دموی موفق یا ادعای سرمایهگذاری نمیتواند جایگزین آزمایش میدانی مکرر و متنوع در جادههای عمومی و محیطهای رقابتی شود. اعتبار یک سیستم خودران زمانی حاصل میشود که در شرایط غیرقابلپیشبینی هم عملکرد قابل تکرار و ایمن ارائه دهد.
زمینه بازار و محصول
پیروزی Electra L7 اعتبار SAIC-GM را در بازاری که مصرفکنندگان و تنظیمکنندگان بهطور فزایندهای بر ایمنی ADAS و اعتبارسنجی در دنیای واقعی تمرکز دارند، تقویت میکند. برای تسلا، این نتیجه یادآور این واقعیت است که رویکردهای تکی بر دید هنوز در برخی موارد محدودیتهایی دارند — بهخصوص زمانی که مدلهای درک بزرگ و فیوژن تقویتشده با LiDAR در میدان حضور دارند. در سطح محصول، ترکیب سختافزار مناسب (مثل LiDAR، دوربینهای با وضوح بالا، رادارهای فرابیسیم) با مدلهای هوش مصنوعی آموزشدیده و دادههای نقشهبرداری با رزولوشن بالا، تمایز مهمی در تجربه نهایی کاربر و عملکرد ایمنی ایجاد میکند.
نقلقول: "Electra L7 در طیف متنوعی از سناریوها تصمیمگیریهای مداوم و سازگار نشان داد،" یک ناظر مسابقه گفت. "این همان چیزی است که هنگام انتخاب خودروهای مجهز به AD برای مشتریان و اپراتورهای ناوگان اهمیت خواهد داشت." این نظر تأکیدی است بر اینکه قابلیت اطمینان عملی و تداوم عملکرد، عامل کلیدی در اعتمادسازی و پذیرش تجاری فناوری خودران خواهد بود.
نگاهی به آینده
انتظار میرود دورهای بیشتری از تستها و نمایشهای عمومی برگزار شود، در حالی که خودروسازان ویژگیهای NOA و ADAS خود را پالایش میکنند. شتاب موجود در چین احتمالاً باعث افزایش مشارکتها بین سازندگان تجهیزات اصلی (OEMها) و شرکتهای هوش مصنوعی (مانند Momenta) خواهد شد و ممکن است پذیرش LiDAR را در مدلهای میانی تا ردهبالا تسریع کند. در کنار این پیشرفتها، ایجاد استانداردهای ارزیابی بینالمللی و چارچوبهای قانونی نیز برای تضمین سازگاری، ایمنی و شفافیت عملکرد سیستمها ضرورت دارد.
برای رانندگان و خریداران ناوگان درس سادهای وجود دارد: بر عملکرد سیستمهای تأییدشده در شرایط دنیای واقعی تمرکز کنید، نه بر وعدهها. مسابقاتی مانند رویداد D1EV ارزشمند هستند زیرا سیستمها را در مقابل سناریوهای پنهان و متنوع قرار میدهند — معیاری که آمادهبودن واقعی را بهتر از دموی از پیش طراحیشده نشان میدهد. همچنین خریداران باید به معیارهایی مانند نرخ دخالت راننده، تشخیص موانع کمکنتراست، رفتار در تقاطعهای پیچیده و سازگاری در شرایط آب و هوایی مختلف توجه کنند.
نکات برجسته
- رویداد: دومین مسابقه رانندگی کمکی هوشمند چین، نینگبو
- مسیر: 29 کیلومتر، 28 چراغ راهنمایی، 5 نقطه میانی، 8 ایستگاه آزمایشی
- فناوری برنده: Momenta R6 Flywheel Big Model AD روی بیوک Electra L7
- پیامد: تلفیق LiDAR و هوش مصنوعی مدل بزرگ در حال حاضر در سناریوهای پیچیده بهتر از راهکارهای تنها مبتنی بر دید عمل میکند
با تشدید رقابت در زمینه رانندگی خودران، تیمهایی که عملکرد ایمن و قابل تکرار در جادههای واقعی و غیرقابلپیشبینی را اثبات کنند برنده اصلی خواهند بود. این آزمون نشان میدهد که تسلا هنوز در برخی حوزهها، حداقل در زمینه بازار چین، کارهایی برای انجام دارد — در حالی که بازیگران سنتی و محلی با پشتههای حسگری جدید و همکاریهای هوش مصنوعی در حال تقویت مزایا و پیشیگرفتن هستند. برای توسعهدهندگان فناوری، تولیدکنندگان خودرو و تنظیمکنندگان مقررات، این نتیجه یادآور ضرورت تعادل میان نوآوری سریع و اعتبارسنجی میدانی گسترده است تا ایمنی و اعتماد عمومی تضمین شود.
گفتگو
نظر بگذارید
نظرات (7)
بهتره دموی تبلیغاتی کافی نیست؛ باید آزمایش میدانی گسترده و استانداردهای ارزیابی روشن باشه تا بتونیم اعتماد کنیم.
واقعاً بازار چین میگه با همکاری Momenta و حسگرهای متنوع چه خبره، نباید با دید صرف قضاوت کرد.
مسیر محرمانه رو هم خوب دیدید؟ خیلی از ضعفها تو پیشبینی رفتار رانندههای دیگه نشون داده شد. جالبه.
من کارم با ناوگان است و نتیجه مهم است: وجود LiDAR تو کنار نقشه با وضوح بالا خیلی مؤثره برای شناسایی موانع.
این گزارش رو باید با دقت نگاه کرد. آیا NOA با مدلهای بزرگ واقعاً پایشپذیرتر است یا فقط برای مسابقه؟
واقعا حس خوبیه وقتی LiDAR پررنگ میشه. فیوژن چندحسی به نظر میرسه کلید ایمنی تو پیچ و میدانهای شهری.
وای Electra L7 واقعاً جلو افتاد! این مسابقه ثابت کرد ADAS تنها با دید نیست و LiDAR هم میتونه فرق ایجاد کنه. تسلا هنوز راه درازی داره؟