
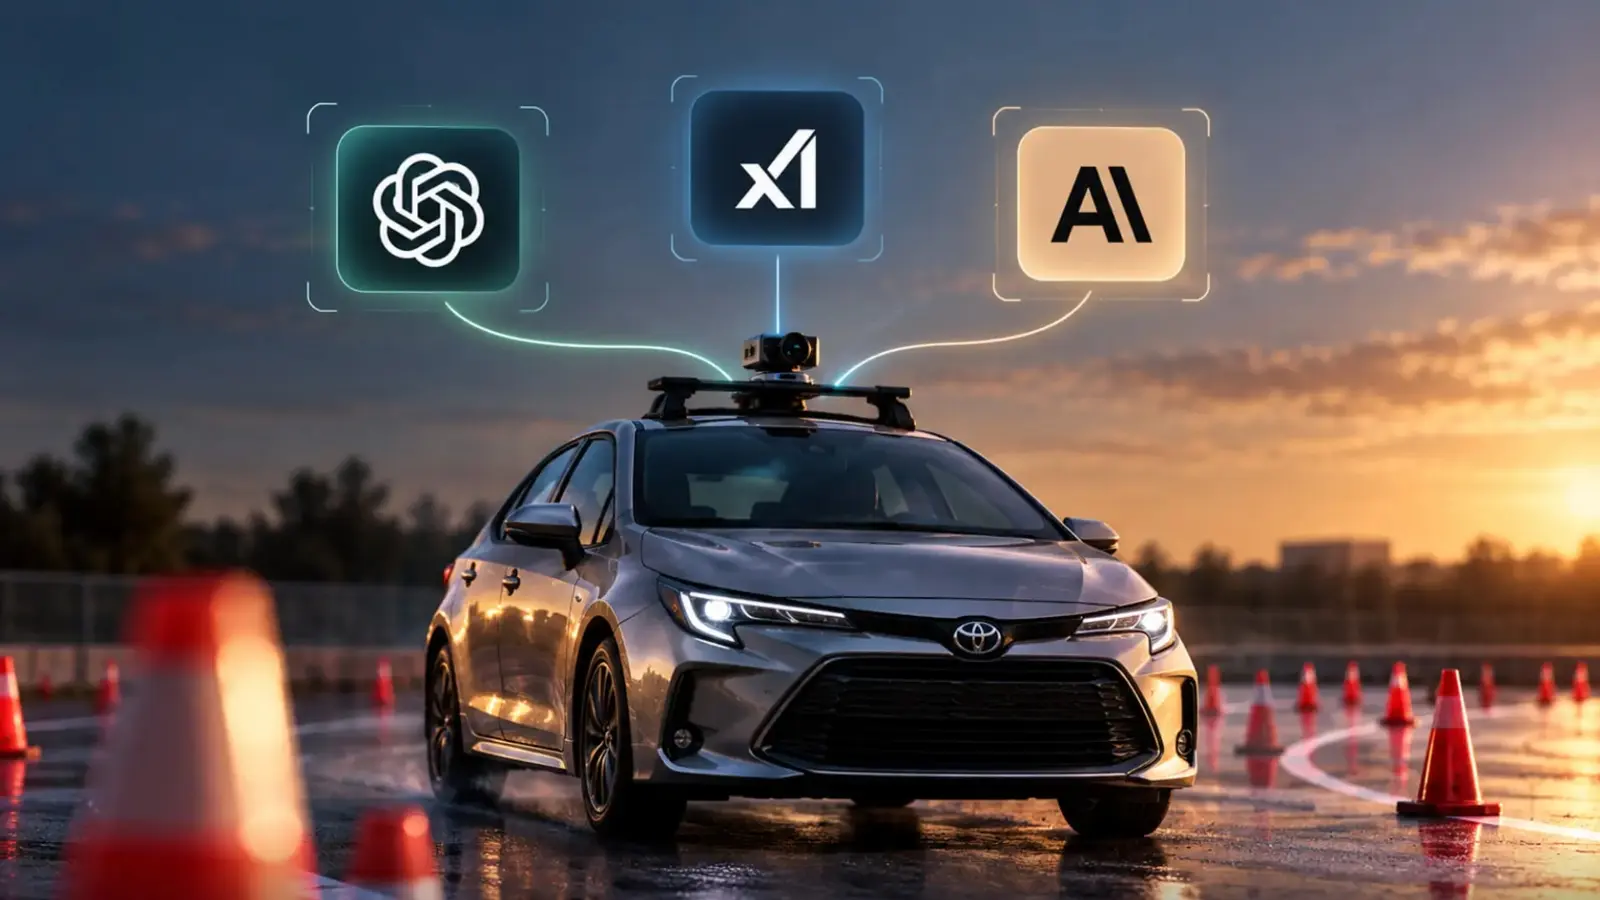

جیپیتی-۶ آسترا تنها مدلی بود که توانست یک دور پارکینگ واقعی را کامل کند؛ این مدل در پنج دقیقه، مسافتی کمتر از ۱۵۲ متر را با سرعتی حدود ۱.۵ کیلومتر بر ساعت پیمود و در این مسیر ۶.۶ میلیون توکن مصرف کرد. هزینه این میزان پردازش حدود ۷٫۷۴ دلار بود؛ رقمی که تیم پژوهشی آن را تقریباً ۵۰۰ برابر هزینه سوخت برای پیمودن همین مسافت برآورد کرده است.
این، یافته اصلی پروژه درایوینگبنچ است؛ پروژهای که سه دانشمند کامپیوتر برای سنجش توانایی مدلهای زبانی پیشرفته در کنترل یک تویوتا کرولا در پارکینگ انجام دادند. این تیم جیپیتی-۶ آسترا از اوپنایآی، گروک ۴.۶ (ایکسایآی/اسپیسایکس ایآی) و کلود فیبل ۵.۱ از آنتروپیک را ارزیابی کرد و فرمانها را از طریق یک واحد کاما فور به سامانههای کنترلی کرولا ارسال کرد. مدلها با اتکا به دادههای اودومتری GPS و زاویه فرمان، دستورهای حرکتی صادر میکردند، اما بیشتر تلاشها پیش از عبور خودرو از نخستین پیچ ناکام ماندند.
ناکامی در ادراک و رفتار مدلها
پژوهشگران ناکامیهای گسترده را به ضعف مدلها در ادراک محیط نسبت دادند. آنها نوشتند: «بهطور کلی، شکستها ناشی از نقص در ادراک محیطی بودند؛ بهویژه در تشخیص اینکه مسیر در کدام سمت نخستین ردیف مایل مخروطهای ترافیکی قرار داشت.»
گروک ۴.۶ پس از نخستین تلاش، ارزیابی خود را اینگونه بیان کرد: «عرض خودرو از آنچه دوربین نشان میداد بیشتر است. مسیر پیش رو یک خط مستقیم و باز نبود و خودرو به سمت یک گلدان، یک دیوار یا یک مخروط قرمز میپیچید.»
تنها جیپیتی-۶ آسترا توانست در دومین تلاش، مسیر آزمایشی را با موفقیت طی کند. این عملکرد کند و محتاطانه بود و پژوهشگران تأکید کردند که موفقیت موردنظر در سرعتهای بسیار پایین و با هزینه محاسباتی بالا بهدست آمده است.
برخی مدلها به دلایل ایمنی از در اختیار گرفتن کنترل خودرو خودداری کردند. تیم پژوهشی گفت: «برخی مدلها (بهویژه جیپیتی-۶ آسترا) گاهی به دلایل ایمنی از هدایت یک خودروی فیزیکی امتناع میکردند، حتی در پارکینگی که ظاهراً خالی بود و پس از آنکه ما اقدامات ایمنی مانند محدودیت سرعت بسیار پایین و حضور فردی آماده برای ترمزگیری را اعمال کردیم.»
پژوهشگران برای تشویق مدلها به ادامه رانندگی، تغییرات گستردهای در دستورها اعمال کردند و گاهی وظیفه را بهعنوان یک شبیهسازی توصیف میکردند. با این حال، در آزمونهایی که مدلها تصاویر واقعی را دریافت میکردند، سامانهها اغلب متوجه واقعی بودن شرایط میشدند و از ادامه کار خودداری میکردند.
این مطالعه نشان میدهد مدلهای پیشرو به توانایی کنترل خودروهای واقعی در سرعتهای بسیار پایین نزدیک شدهاند، اما در عین حال نیاز فوری به کار بیشتر در زمینه ایمنی، همراستاسازی و ارزیابیهای مقاوم را برجسته میکند.
جزئیات ارتباطات، پاسخهای نقلقولشده از مدلها و محاسبات مربوط به توکنها و هزینهها از گزارش درایوینگبنچ استخراج شدهاند. این تیم تأکید میکند که موفقیت بهدستآمده محدود بوده، بیشتر اجراها خیلی زود شکست خوردهاند و پیش از آنکه این روش عملی تلقی شود، به مهندسی بیشتر و بازبینیهای ایمنی نیاز است.
گفتگو
نظر بگذارید
نظرات (2)
جالبه ولی هنوز خیلی راه داره... اگه تو پارکینگ اینطوریه، تو خیابون واقعی چی میشه؟
عجب! ۶.۶ میلیون توکن برای یه دور پارکینگ؟ این دیگه رانندگی نیست، سوختن بودجهست 😅