


منشور ویمو بحث خودروهای خودران را بازتعریف میکند
هر کوهنوردی تجربه تلخ «قله کاذب» را میشناسد: ساعتها تلاش، پاهای دردناک و سپس این واقعیت ناامیدکننده که قله اصلی هنوز پشت یالی شیبدارتر قرار دارد. ویمو، شرکت زیرمجموعه الفابت، از همین استعاره برای به چالش کشیدن یکی از فرضهای مهم رقابت بر سر تجاریسازی خودروهای خودران استفاده میکند؛ فرضی که هدف آن، حتی بدون نام بردن، کاملاً مشخص است.
ویمو اوایل امسال مقالهای مهندسی به قلم سریکانت تیرومالای، رئیس زیرساختهای هوش مصنوعی این شرکت، منتشر کرد که بر پایه بیش از ۲۰۰ میلیون مایل رانندگی کاملاً بدون راننده تهیه شده است. این مقاله که در ظاهر به ایمنی یادگیری ماشینی میپردازد، در عمل پاسخی مستقیم به این دیدگاه نیز هست که سامانههای پیشرفته کمکراننده بهطور طبیعی به ناوگان روباتاکسی ایمن و مقیاسپذیر تبدیل میشوند.

«قله کاذب»: چرا سطح ۲ بهسادگی به سطح ۴ تبدیل نمیشود
ویمو این تصور را که میتوان یک پکیج پیشرفته کمکراننده سطح ۲ را بهتدریج ارتقا داد و به خودران واقعی سطح ۴ رسید، «قله کاذب» مینامد. استدلال این شرکت روشن است: میلیاردها مایل شبیهسازی و میلیونها مایل رانندگی بزرگراهی ثبتشده از خودروهای مشتریان، جایگزین لحظهای نمیشود که هوش مصنوعی باید بدون وجود یک پشتیبان انسانی در دسترس، تصمیمهای حیاتی ایمنی را بگیرد.

تا زمانی که یک انسان از نظر قانونی مسئول است و برای مداخله آماده میماند، سامانه با پیامدهای تصمیمهای خود در سناریوهای لبهای روبهرو نمیشود. به گفته ویمو، این شرایط شکافی در آموزش و ارزیابی ایجاد میکند که هیچ میزان تکرار نرمافزاری بهتنهایی قادر به پر کردن آن نیست.
ترکیب حسگرها در برابر فلسفه صرفاً دوربینمحور
یکی از نکات صریح ویمو به فلسفه سختافزاری مربوط میشود. تسلا سالها پیش رادار و حسگرهای اولتراسونیک را کنار گذاشت و با تکیه بر دوربینها و شبکههای عصبی، روی رویکردی صرفاً مبتنی بر بینایی شرطبندی کرد. ویمو معتقد است ادغام چندوجهی حسگرها ــ ترکیب دوربین، لیدار و رادار ــ برای درک قابلاعتماد محیط در شرایط مختلف آبوهوایی، نوری و موانع، قابل چشمپوشی نیست.

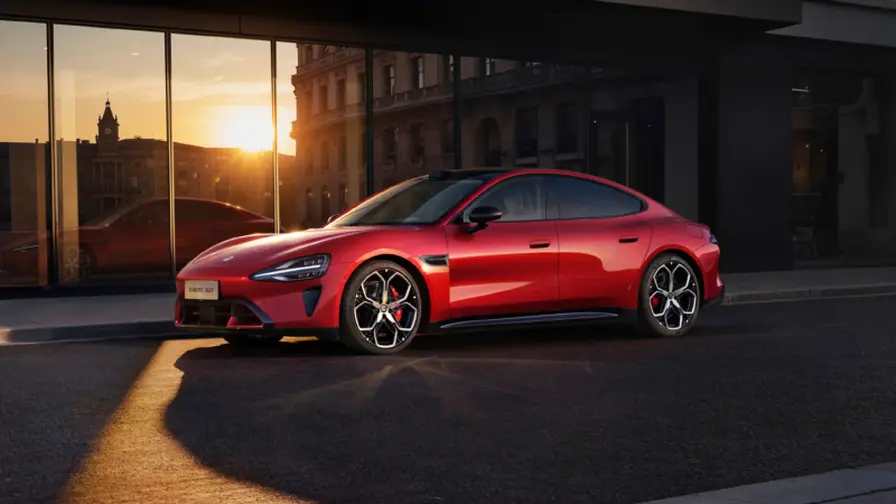
دوربینها در تشخیص تابلوها و چراغها عملکرد خوبی دارند، اما در برابر تابش خیرهکننده، پاشش شدید آب یا زاویه پایین نور خورشید آسیبپذیرند. لیدار نقشهای سهبعدی با دقت میلیمتری از هندسه محیط ایجاد میکند و رادار موج میلیمتری نیز میتواند در باران، مه و گردوغبار عملکرد مناسبی داشته باشد. ویمو دوربینهای اپتیکی با وضوح بالا را در کنار لیدار چرخان روی سقف و رادار به کار میگیرد تا لایههای همپوشان افزونگی ایجاد کند.
بازار نیز اکنون در حال واکنش است. خودروسازان چینی رقابت سختافزاری را شتاب دادهاند: ایکسپنگ G6، یک خودروی میانرده، در برخی بازارهای خارجی با آرایه لیدار دوگانه و در پکیجی با قیمت حدود ۵۰٬۰۰۰ یورو عرضه میشود؛ موضوعی که نشان میدهد افزونگی پیشرفته حسگرها میتواند مقرونبهصرفهتر از انتظار بسیاری باشد.

سختافزار و هزینه: مصالحهها
- تسلا: حسگرهای سبکتر و مقرونبهصرفهتر برای بازار مصرف، با اتکای گسترده به نرمافزار
- ویمو: هزینه اولیه بالاتر سختافزار در ازای افزونگی و ایمنی بیشتر
- خودروسازان چینی: رقابت فزاینده و افزودن لیدار و پشتههای پیشرفته به مدلهای میانرده
این رویکردها نشاندهنده میزان متفاوت ریسکپذیری هستند: مقیاسگیری سریع با تکیه بر نرمافزار، یا سرمایهگذاری سنگین از همان ابتدا روی حسگرها و ایمنی.

شبکههای عصبی انتهابهانتها در برابر معماریهای لایهای
ویمو همچنین درباره شبکههای عصبی کاملاً انتهابهانتها هشدار میدهد؛ شبکههایی که پیکسلهای خام دوربین را مستقیماً به فرمانهای فرمان، گاز و ترمز تبدیل میکنند. این مدلها با وجود جذابیت و توانایی بالا، بهدلیل ماهیت جعبهسیاه خود، در شرایطی که جان انسانها در میان است، ذاتاً بهسختی قابل ممیزی هستند.
در مقابل، ویمو معماریای شبیه به «تفکر سریع و کند» را توصیف میکند: ادغام سریع دادههای حسگرها برای کنترلهای لحظهای و واکنشی، در کنار مدلهای بزرگ بینایی-زبان برای درک عمیقتر صحنه. عنصر کلیدی، یک لایه مستقل اعتبارسنجی هوش مصنوعی روی خودرو است که خروجیها را پایش میکند و اگر فرمانی خطرناک یا مغایر با قوانین راهنماییورانندگی صادر شود، مداخله خواهد کرد. برای مثال، اگر یک مدل خطی قابل عبور را میان موانع کارگاه عمرانی تصور کند، پشتیبان ایمنی بهصورت خودکار ترمز میگیرد.
هدف این رویکرد لایهای، ایجاد مسیرهای تصمیمگیری قابلممیزی و حالتهای خرابی قابلپیشبینی است؛ نکتهای کلیدی برای قانونگذاران و شرکتهای بیمه.
واقعیت عملیاتی: سفرها و مایلها
نظریه در آمار عملیاتی ویمو به کسبوکار پیوند میخورد. این شرکت اعلام کرده است که هر هفته بیش از ۵۰۰٬۰۰۰ سفر پولی و کاملاً بدون راننده را در چند شهر آمریکا انجام میدهد؛ از جمله فینیکس، سانفرانسیسکو، لسآنجلس، آستین، دالاس، هیوستون، سنآنتونیو و اورلاندو. ویمو بهطور علنی هدفگذاری کرده است که پیش از پایان سال به یک میلیون سفر هفتگی برسد.
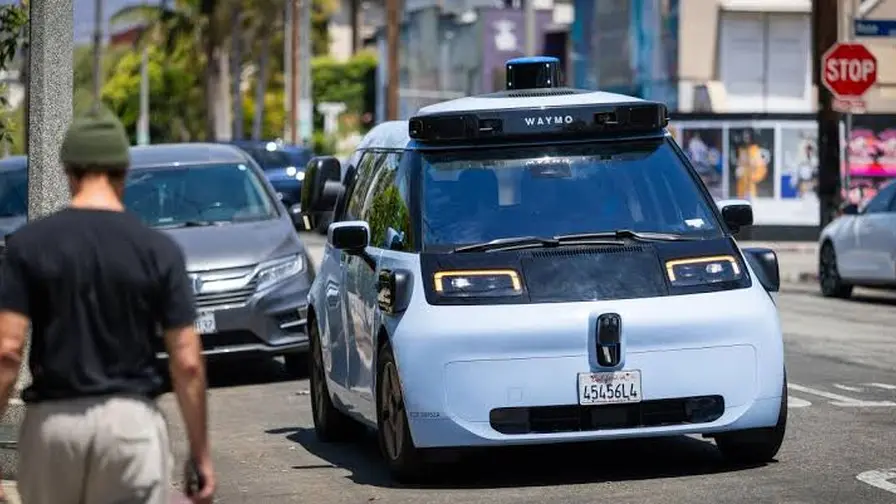
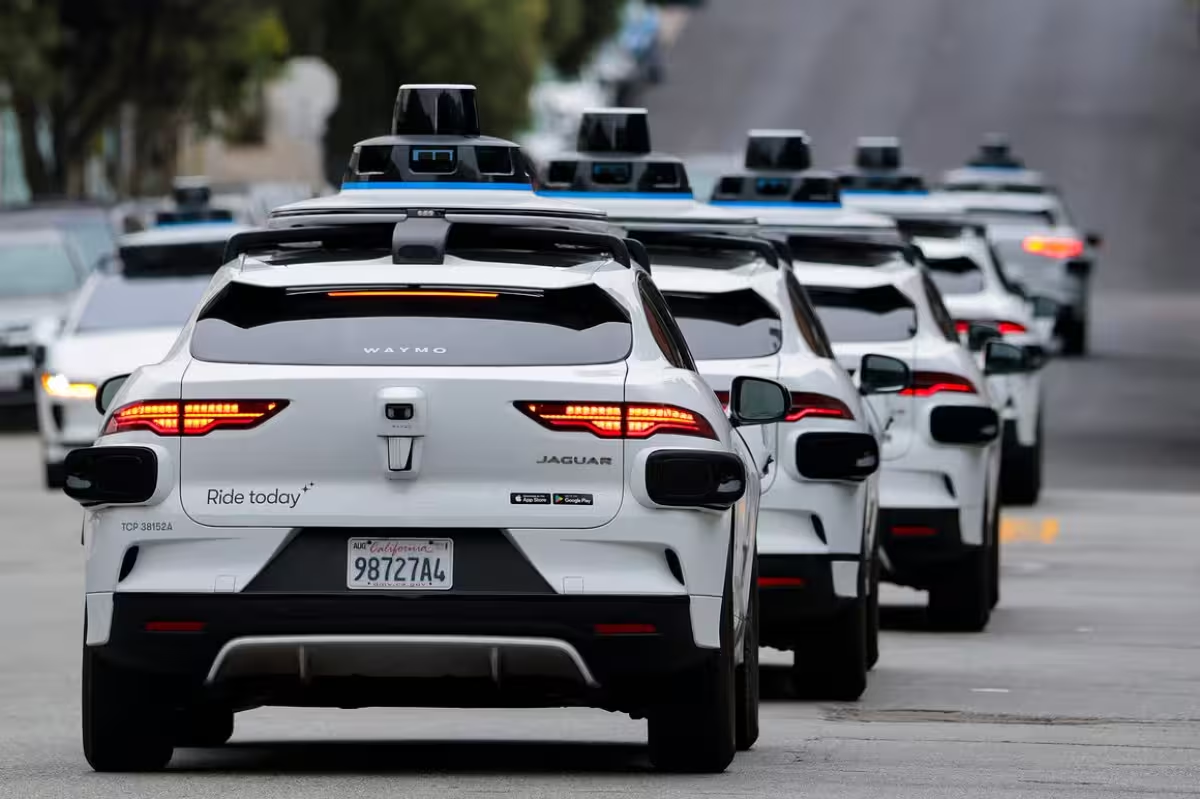
در مقابل، پایلوت محدود روباتاکسی تسلا در آستین ــ که همچنان با حضور ناظران ایمنی انسانی فعالیت میکند ــ طی یک سال حدود ۳۸۰٬۰۰۰ مایل رانندگی بدون نظارت ثبت کرده است. ناوگان تجاری ویمو تقریباً همین مسافت را در یک روز طی میکند. این تفاوت نشان میدهد چرا سرمایهگذاران، بیمهگران و برنامهریزان شهری، ویمو و تسلا را صرفاً دو رقیب با نشانهای متفاوت نمیدانند، بلکه آنها را دو مدل عملیاتی کاملاً متفاوت تلقی میکنند.
نکات عملیاتی کلیدی
- مقیاس اهمیت دارد: بهرهبرداری تجاری مداوم، سامانهها را در معرض طیف گستردهتری از سناریوهای لبهای قرار میدهد.
- مسئولیت قانونی: اینکه هنگام خطای یک سامانه خودران چه کسی پاسخگو است، همچنان محور اصلی راهبرد استقرار به شمار میرود.
- تصمیمهای قابلممیزی: قانونگذاران احتمالاً سامانههایی را ترجیح میدهند که بتوانند رفتار خود را توضیح دهند یا محدود کنند.
پیامدهای بازار و مسیر پیش رو
این بحث صرفاً نظری نیست؛ بلکه نقشه راه محصول، همکاریها و مجوزهای قانونی را شکل میدهد. بهروزرسانیهای بیسیم و رویکرد دوربینمحور تسلا، وعده عرضه سریعتر و هزینه کمتر برای هر خودرو را میدهند. در مقابل، رویکرد چندحسگری و ایمنیمحور ویمو به سرمایهگذاری اولیه بیشتری نیاز دارد، اما هدف آن دستیابی به عملکردی قابلپیشبینی و ایمنی قابلممیزی است.
خودروسازان چینی نیز معادله را پیچیدهتر میکنند. آنها با ادغام لیدار و حسگرهای پشتیبان در خودروهای برقی میانقیمت، مرز میان ناوگانهای گرانقیمت و ایمن با خودروهای بازار انبوه را کمرنگتر میکنند. این رقابت میتواند پذیرش معماریهای غنی از حسگر را در بازارهای جهانی سرعت ببخشد.
نقلقول برجسته
«میتوانید میلیاردها مایل در شبیهسازی ثبت کنید،» مقاله ویمو عملاً میگوید، «اما تا زمانی که سامانه از نظر قانونی و عملکردی بدون انسان مسئول نباشد، با واقعیت روبهرو نشده است.»
نتیجهگیری: صعودی با مسیرهای متعدد
وقتی روی یالی پایینتر ایستادهاید، وسوسهانگیز است که تصور کنید قله در دسترس است. منشور ویمو استدلال میکند که خودران واقعی سطح ۴ به ابزار متفاوتی نیاز دارد: حسگرهای چندوجهی، معماریهای لایهای هوش مصنوعی، پشتیبانهای ایمنی مستقل و فروتنی لازم برای پذیرش آنچه سامانههای دوربینمحور ممکن است از دست بدهند.
این موضوع تضمین نمیکند که نقشه راه ویمو پاسخ نهایی باشد. صنعت خودرو پیشتر نیز شکاکان را غافلگیر کرده است. ایلان ماسک و تسلا همچنان منابع و جاهطلبی لازم را دارند تا منتقدان را اشتباهکار نشان دهند. اما در حال حاضر، دادهها ــ صدها میلیون مایل رانندگی بدون راننده و صدها هزار سفر تجاری هفتگی ــ دست ویمو را برای طرح یک ادعای قدرتمند پر میکنند: برخی قلهها تنها با ابزار مناسب و احترام به دشواری صعود قابل دسترسی هستند.
چه صنعت مسیر ویمو را بپذیرد و چه راه تازهای پیدا کند، چند سال آینده مشخص خواهد کرد کدام رویکردها قابلیت مقیاسپذیری همراه با ایمنی را دارند و کدامیک برچسب «قله کاذب» خواهند خورد.
گفتگو
نظر بگذارید
نظرات
هنوز نظری ثبت نشده. اولین نفر باشید.